

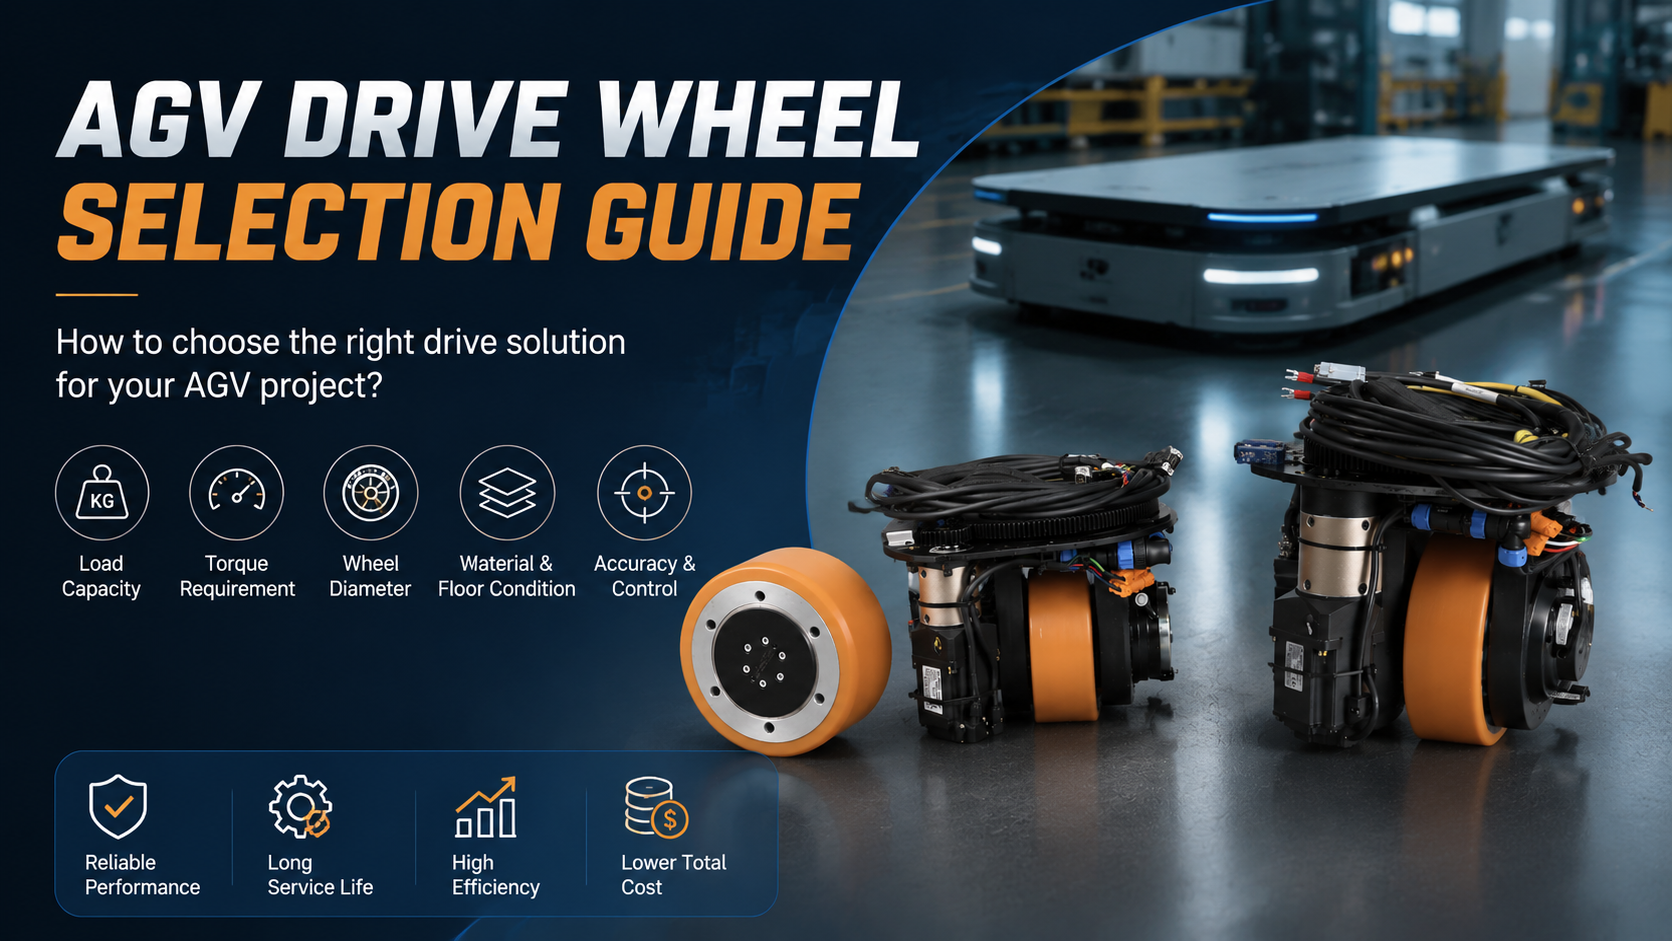
Bir AGV tahrik tekerleği basit bir hareketli parça gibi görünebilir, ancak gerçekte tüm mobil robot sistemi için gücün aktarılmasında önemli bir rol oynar.
Sadece araç yükünü taşımakla kalmaz, aynı zamanda uzun süreler boyunca kararlı çalışmayı sürdürürken motordan gelen torku etkili bir şekilde zemine aktarması gerekir.
Birçok AGV projesi, erken tasarım aşamasında önemli bir noktayı gözden kaçırır: tahrik tekerleği bağımsız bir bileşen değildir.
Motor, şanzıman, enkoder, kontrol sistemi ve araç yapısı ile uygun şekilde eşleştirilmesi gerekir.
AGV tahrik tekerleği seçimi, en yüksek özelliklere sahip ürünü seçmekle ilgili değildir. Gerçek uygulamaya dayalı olarak performans, güvenilirlik ve maliyet arasında doğru dengeyi bulmakla ilgilidir.

AGV Tahrik Tekerleği Seçimi İçin Temel Parametreler
Farklı AGV uygulamalarında tahrik tekerlekleri için gereksinimler farklıdır.
Hafif hizmet tipi depo AMR'leri daha çok kurulum alanı, gürültü seviyesi ve hareket esnekliğine odaklanabilirken, otomotiv üretimi ve ağır hizmet taşıma AGV'leri genellikle yük kapasitesi, tork çıkışı ve uzun süreli çalışma kararlılığına daha fazla dikkat eder.
Aşağıdaki parametreler, AGV tahrik tekerleği seçimi sırasında genellikle önemli faktörlerdir:
| Parametre | Seçim Üzerindeki Etkisi |
| Yük Kapasitesi | Tekerlek çapını, tekerlek göbeği mukavemetini ve genel yapısal tasarımı belirler |
| Tork Gereksinimi | AGV'nin kalkış kabiliyetini, ivmelenmesini ve tam yük altında çalışma kapasitesini belirler |
| Tekerlek Çapı | Hareket kabiliyetini, kurulum alanını ve yük dağılımını etkiler |
| Malzeme ve Sertlik | Çekişi, gürültüyü ve zemin korumasını etkiler |
| Aşınma Direnci | Hizmet ömrünü ve bakım maliyetini etkiler |
| Zemin Durumu | Sürtünme uyumunu ve sürüş kararlılığını belirler |
| Sistem Uyumu | Konumlandırma hassasiyetini ve hareket performansını etkiler |
Bu faktörler bağımsız değildir.
Örneğin, daha yüksek sertlikte bir malzeme aşınma direncini artırabilir ancak her zemin durumu için uygun olmayabilir. Daha büyük bir tekerlek çapı hareket kabiliyetini artırabilir ancak kurulum alanını ve şanzıman uyumunu da etkileyebilir.
AGV Tahrik Tekerleği Seçimi Neden Sıklıkla Sorunlara Yol Açar?
Sadece Yük Kapasitesine Odaklanmak ve Fiili Çalışma Koşullarını İhmal Etmek
Birçok proje, tahrik tekerleklerini seçerken önce AGV'nin maksimum ağırlığını kontrol eder.
Ancak fiili çalışma sırasında, tahrik tekerleği üzerindeki yük sadece statik ağırlık değildir.
Kalkış, hızlanma, acil frenleme ve dönüş sırasındaki yük değişimleri, gerçek kuvvetleri etkiler.
Örneğin, 2000 kg'lık bir AGV için, her bir tahrik tekerleğinin taşıdığı yük, tahrik tekerleği sayısına, yük merkezi konumuna ve yapısal tasarıma bağlı olarak önemli ölçüde farklılık gösterebilir.
Seçim sadece ortalama ağırlığa dayanıyorsa ve en kötü durumdaki çalışma koşulu dikkate alınmıyorsa, tahrik tekerleği uzun süre aşırı yük altında çalışarak hizmet ömrünü etkileyebilir.
Sadece Motor Gücüne Odaklanmak ve Tork Uyumu'nu İhmal Etmek
Bu, AGV projelerinde yaygın bir sorundur.
Pek çok kişi daha yüksek motor gücünün daha güçlü bir AGV performansı anlamına geldiğine inanır.
Ancak mobil robotlar, özellikle de ağır hizmet tipi AGV'ler için çıkış torku, kalkış kabiliyetini ve çekiş performansını etkileyen anahtar faktördür.
Bir AGV tahrik sisteminin nihai performansı şunlara bağlıdır:
-
Motor çıkışı
-
Şanzıman oranı
-
Tahrik tekerleği boyutu
-
Araç ağırlığı
-
Zemin sürtünme durumu
Bu parametreler uygun şekilde eşleştirilmezse, motor gücü gereksinimleri karşılasa bile, tam yükte kalkışta zorluk, yetersiz tırmanma kabiliyeti veya kararsız çalışma gibi sorunlar ortaya çıkabilir.
Sadece Aşınma Direncine Odaklanmak ve Uygulama Ortamını İhmal Etmek
Tahrik tekerleği hizmet ömrü önemlidir.
Ancak aşınma direnci tek değerlendirme faktörü değildir.
Farklı uygulama ortamlarının tahrik tekerlekleri için tamamen farklı gereksinimleri vardır.
Örneğin, otomotiv üretimi ve ağır hizmet lojistik uygulamalarında, tahrik tekerleklerinin genellikle uzun süreli ve yüksek yük altında çalışmaya dayanması gerekir, bu nedenle aşınma direnci ve güvenilirlik daha önemlidir.
Temiz odalar veya hassas üretim ortamlarında şunlara daha fazla dikkat edilmesi gerekir:
-
Düşük gürültü
-
Zemin koruması
-
Kararlı çekiş
Engebeli endüstriyel zeminler için uygun olan bir tahrik tekerleği, her AMR uygulaması için uygun olmayabilir.
AGV Tahrik Tekerleği Seçimi İçin Temel Parametre Analizi
Bir AGV tahrik tekerleğinin performansı, birçok faktörün uyumuna bağlıdır.
Bu nedenle, fiili seçim sürecinde, sadece tek bir parametreye odaklanmak yerine, birden fazla faktör birlikte değerlendirilmelidir.

Yük Kapasitesi: Tahrik Tekerleği Yapısının Temeli
Yük kapasitesi, AGV tahrik tekerleği tasarımı için temel koşuldur.
Birçok projede tahrik tekerleği özellikleri, erken aşamada doğrudan toplam AGV ağırlığına göre seçilir. Ancak fiili çalışma sırasında, tahrik tekerleği üzerindeki yük basitçe eşit dağılmaz.
Araç ivmelenmesi, acil frenleme, dönüş ve yük merkezindeki değişimler ek kuvvetler yaratabilir.
Örneğin, aynı 2000 kg'lık yüke sahip iki AGV, tahrik tekerleği sayısı ve yapısal düzenlerin farklı olması nedeniyle her bir tahrik tekerleği üzerinde önemli ölçüde farklı gerçek yüklere sahip olabilir.
Bu nedenle, mühendislik seçimi sadece teorik ortalama ağırlık yerine maksimum yük koşuluna odaklanmalıdır.
Yük kapasitesi nihayetinde şunları etkileyecektir:
-
Tekerlek çapı tasarımı
-
Tekerlek göbeği mukavemeti
-
Rulman özellikleri
-
Genel yapısal tasarım
Ağır hizmet tipi AGV uygulamaları için, sadece kısa süreli yük gereksinimlerini karşılamak yerine, sürekli çalışma sırasında uzun vadeli yorulma riskleri de düşünülmelidir.
Tork: AGV'nin Kararlı Çalışıp Çalışamayacağını Belirler
Bir AGV sistemi için hız tek performans göstergesi değildir.
Özellikle ağır hizmet taşıma, çekici AGV'ler ve endüstriyel üretim hattı uygulamalarında, aracın büyük eylemsizlik direncini aşmak için kalkış sırasında yeterli çıkış torkuna ihtiyacı vardır.
Birçok projenin yaygın bir yanlış anlaması vardır: daha yüksek motor gücü daha güçlü AGV performansı anlamına gelir.
Gerçekte, nihai çıkış kapasitesi, motor torku, şanzıman oranı, tahrik tekerleği boyutu ve araç ağırlığı dahil olmak üzere birden fazla faktörün genel uyumuna bağlıdır.
Tork uygun şekilde eşleştirilmezse, motor gücü gereksinimleri karşılasa bile, tam yükte kalkışta zorluk, yetersiz tırmanma kabiliyeti veya zayıf hızlanma tepkisi gibi sorunlar ortaya çıkabilir.
Bu nedenle, tahrik tekerleği ayrı olarak değerlendirilmemelidir. Komple bir sistem olarak motor ve şanzıman ile eşleştirilmesi gerekir.
Tekerlek Çapı, Malzeme ve Sertlik: Çekiş Performansını Etkiler
Tahrik tekerleği, zeminle temas eden anahtar bileşendir. Tekerlek çapı ve malzeme seçimi AGV çalışma performansını doğrudan etkiler.
Daha büyük bir tekerlek çapı genellikle engel aşma kabiliyetini artırabilir, engebeli yüzeylerden gelen darbeyi azaltabilir ve karmaşık ortamlara uyumu iyileştirebilir.
Ancak bu aynı zamanda daha fazla kurulum alanı gerektirir ve motor ile şanzımanın uyumunu etkileyebilir.
Malzeme ve sertlik şunları etkiler:
-
Çekiş performansı
-
Yuvarlanma direnci
-
Gürültü seviyesi
-
Zemin koruması
Ağır endüstriyel ortamlar için aşınma direnci ve kararlı çekiş genellikle temel endişelerdir.
Temiz odalar veya hassas üretim ortamlarında düşük gürültü ve zemin koruması daha önemli olabilir.
Bu nedenle, mutlak bir "en uygun" tahrik tekerleği malzemesi yoktur. Seçim, fiili çalışma koşullarına dayanmalıdır.
Aşınma Direnci: Uzun Vadeli İşletme Maliyetini Etkiler
Bir tahrik tekerleğinin satın alma maliyeti, AGV yaşam döngüsü maliyetinin sadece bir parçasıdır.
Her gün uzun saatler boyunca çalışan AGV sistemleri için tahrik tekerleği hizmet ömrü, bakım sıklığını ve ekipman kullanılabilirliğini doğrudan etkiler.
Tekerlek çok çabuk aşınırsa, bu sadece değişim maliyetlerini artırmakla kalmaz, aynı zamanda şunlara yol açabilir:
-
Ekipman kesintisi
-
Artan bakım sıklığı
-
Azalan üretim verimliliği
Bu nedenle, otomotiv üretimi ve depo lojistiği gibi yüksek frekanslı uygulamalarda aşınma direnci genellikle önemli bir değerlendirme faktörüdür.
Ancak aşınma direnci de gerçek ortama göre değerlendirilmelidir.
Düşük frekanslı operasyonlar için, son derece yüksek aşınma direnci peşinde koşmak gerekli olmayabilir.
Sürekli çalışan endüstriyel AGV'ler için hizmet ömrünü uzatmak, uzun vadeli işletme maliyetlerini azaltmaya yardımcı olabilir.
Zemin Durumu: Sürtünme ve Çalışma Kararlılığını Belirler
Tahrik tekerleği, çekiş kuvvetini sürtünme yoluyla zemine aktarır, bu nedenle zemin durumu seçim sırasında göz ardı edilemeyecek önemli bir faktördür.
Farklı zemin ortamları şunları etkiler:
-
Sürtünme katsayısı
-
Aşınma hızı
-
Kayma direnci
Örneğin:
Epoksi zeminler genellikle daha iyi zemin koruması gerektirir.
Beton zeminler genellikle daha güçlü aşınma direnci gerektirir.
Soğuk hava deposu ortamları, düşük sıcaklık koşullarının ve kaygan yüzeylerin ayrıca göz önünde bulundurulmasını gerektirir.
Gerçek çalışma ortamı göz ardı edilirse, yük ve boyut gereksinimlerini karşılayan bir tahrik tekerleği bile kayma, konum sapması veya anormal aşınma yaşayabilir.
Bu nedenle, AGV tahrik tekerleği seçimi sadece ürün özelliklerine bakılarak değil, gerçek uygulama koşullarına dayandırılmalıdır.
AGV Tahrik Tekerleği: Bağımsız Bir Bileşen Değil, Tam Bir Hareket Sisteminin Parçası
Modern AGV ve AMR projeleri için tahrik tekerleği artık sadece mekanik bir bileşen değildir.
Kararlı bir mobil robot sistemi; tahrik tekerleği, motor, dişli kutusu, enkoder ve kontrolcü arasında doğru bir uyum gerektirir.
Örneğin, ağır hizmet tipi bir AGV projesinde mühendislik ekibinin şunları belirlemesi gerekir:
Araç yükü → Tek tekerlek yükü → Gerekli tork → Dişli oranı → Tekerlek çapı → Kontrol geri bildirimi
Sadece tüm sistem doğru bir şekilde eşleştirildiğinde kararlı bir çalışma sağlanabilir.
Birçok AGV üreticisinin yalnızca ayrı bileşenler satın almak yerine, eksiksiz bir tahrik çözümü desteği sağlayabilen tedarikçileri tercih etmesinin nedeni de budur.

AGV Tahrik Tekerleği Tedarikçisi Nasıl Seçilir?
Standart uygulamalar için uygun bir tahrik tekerleği ürünü satın almak gereksinimleri karşılayabilir.
Ancak, özelleştirilmiş AGV projeleri için tedarikçi tarafından sağlanan teknik destek de aynı derecede önemlidir.
Deneyimli bir tahrik sistemi tedarikçisi, müşterilerine şu konularda yardımcı olabilmelidir:
-
Yük gereksinimlerine göre uygun çözümleri seçmek;
-
Motor ve dişli kutusunu eşleştirmek;
-
Farklı tahrik yapısı seçenekleri sunmak;
-
Geliştirme ve operasyon sırasındaki pratik sorunları desteklemek.
Çünkü bir AGV projesinin nihai hedefi, tek bir parametrenin en yüksek değerine ulaşmak değil, uzun vadeli kararlı çalışmadır.
Neden AGV Tahrik Sistemi Tedarikçiniz Olarak HKT ROBOT'u Seçmelisiniz?
2013 yılında kurulan HKT ROBOT; AGV Tahrik Tekerleği, Yönlendirme Tekerleği, Diferansiyel Tahrik, Servo Motor, Dişli Kutusu ve Kontrolcü dahil olmak üzere eksiksiz hareket çözümleri sunarak AGV ve AMR tahrik sistemlerine odaklanmaktadır.
Yalnızca standart bileşenler sunan tedarikçilere kıyasla HKT ROBOT, eksiksiz tahrik sisteminin eşleşmesine daha fazla odaklanır.
Müşterilerin uygulama gereksinimlerine göre mühendislik ekibimiz; tahrik yapısını, tork gereksinimlerini, tekerlek seçimini, motor ve dişli kutusu eşleşmesini değerlendirmeye yardımcı olarak AGV geliştirme sürecindeki riskleri azaltmaya yardımcı olabilir.
İster depo AGV'si, ister ağır hizmet tipi taşıma AGV'si veya özelleştirilmiş endüstriyel mobil robot projesi olsun, HKT ROBOT gerçek çalışma koşullarına dayalı uygun tahrik çözümleri sağlayabilir.
Yeni bir AGV projesi geliştiriyorsanız veya mevcut bir tahrik sistemini optimize etmek istiyorsanız, lütfen aşağıdaki bilgileri sağlayın:
-
Maksimum AGV yükü;
-
Seyahat hızı;
-
Çalışma ortamı;
-
Kurulum boyutları;
-
Tahrik konfigürasyonu gereksinimleri.
HKT ROBOT, uygulama gereksinimlerinize göre uygun bir AGV tahrik tekerleği ve hareket kontrol çözümü değerlendirmenize yardımcı olacaktır.
Sıkça Sorulan Sorular
1. AGV tahrik tekerleği için gerekli tork nasıl hesaplanır?
Gerekli tork; AGV ağırlığı, tekerlek çapı, dişli oranı, hızlanma gereksinimleri ve çalışma ortamı dahil olmak üzere birçok faktöre göre hesaplanmalıdır. Sadece araç ağırlığı ile belirlenemez.
2. Daha büyük bir AGV tahrik tekerleği her zaman daha mı iyidir?
Hayır. Daha büyük bir tekerlek çapı hareket kabiliyetini ve engelleri aşma yeteneğini artırabilir, ancak kurulum alanını, maliyeti ve tahrik sistemi uyumunu da etkileyebilir.
3. Bir AGV operasyon sırasında neden tekerlek kayması yaşar?
Olası nedenler şunlardır:
-
Yetersiz tork;
-
Düşük zemin sürtünmesi;
-
Yanlış tekerlek malzemesi seçimi;
-
Dengesiz yük dağılımı.
Gerçek neden, tüm çalışma koşullarına dayalı olarak değerlendirilmelidir.
4. Yönlendirme tekerleği (steering wheel) ile diferansiyel tahrik arasında nasıl seçim yapmalıyım?
Seçim şu gibi faktörlere bağlıdır:
-
Yük gereksinimleri;
-
Mevcut kurulum alanı;
-
Yönlendirme yöntemi;
-
Konumlandırma hassasiyeti gereksinimleri.
Farklı AGV uygulamaları farklı tahrik yapıları gerektirebilir.
Sonuç
AGV tahrik tekerleği seçimi, sadece yük kapasitesini veya motor gücünü karşılaştırmakla ilgili değildir.
Güvenilir bir çözüm; yük, tork, tekerlek çapı, malzeme, zemin durumu ve kontrol gereksinimlerinin kapsamlı bir şekilde değerlendirilmesini gerektirir.
AGV üreticileri için doğru tahrik çözümü; ekipman performansını artırabilir, bakım maliyetlerini düşürebilir ve genel sistem güvenilirliğini artırabilir.
Hedef, en güçlü tek bileşeni seçmek değildir.
Hedef, gerçek uygulama için doğru çözümü seçmektir.
Paylaşmak:
AGV ve AMR Tahrik Sistemleri İçin AGV Bileşenleri Nasıl Seçilir
24V DC Servo Motorları Anlamak: Seçim Rehberi, Uygulamalar ve 48V Modellerden Temel Farklar