

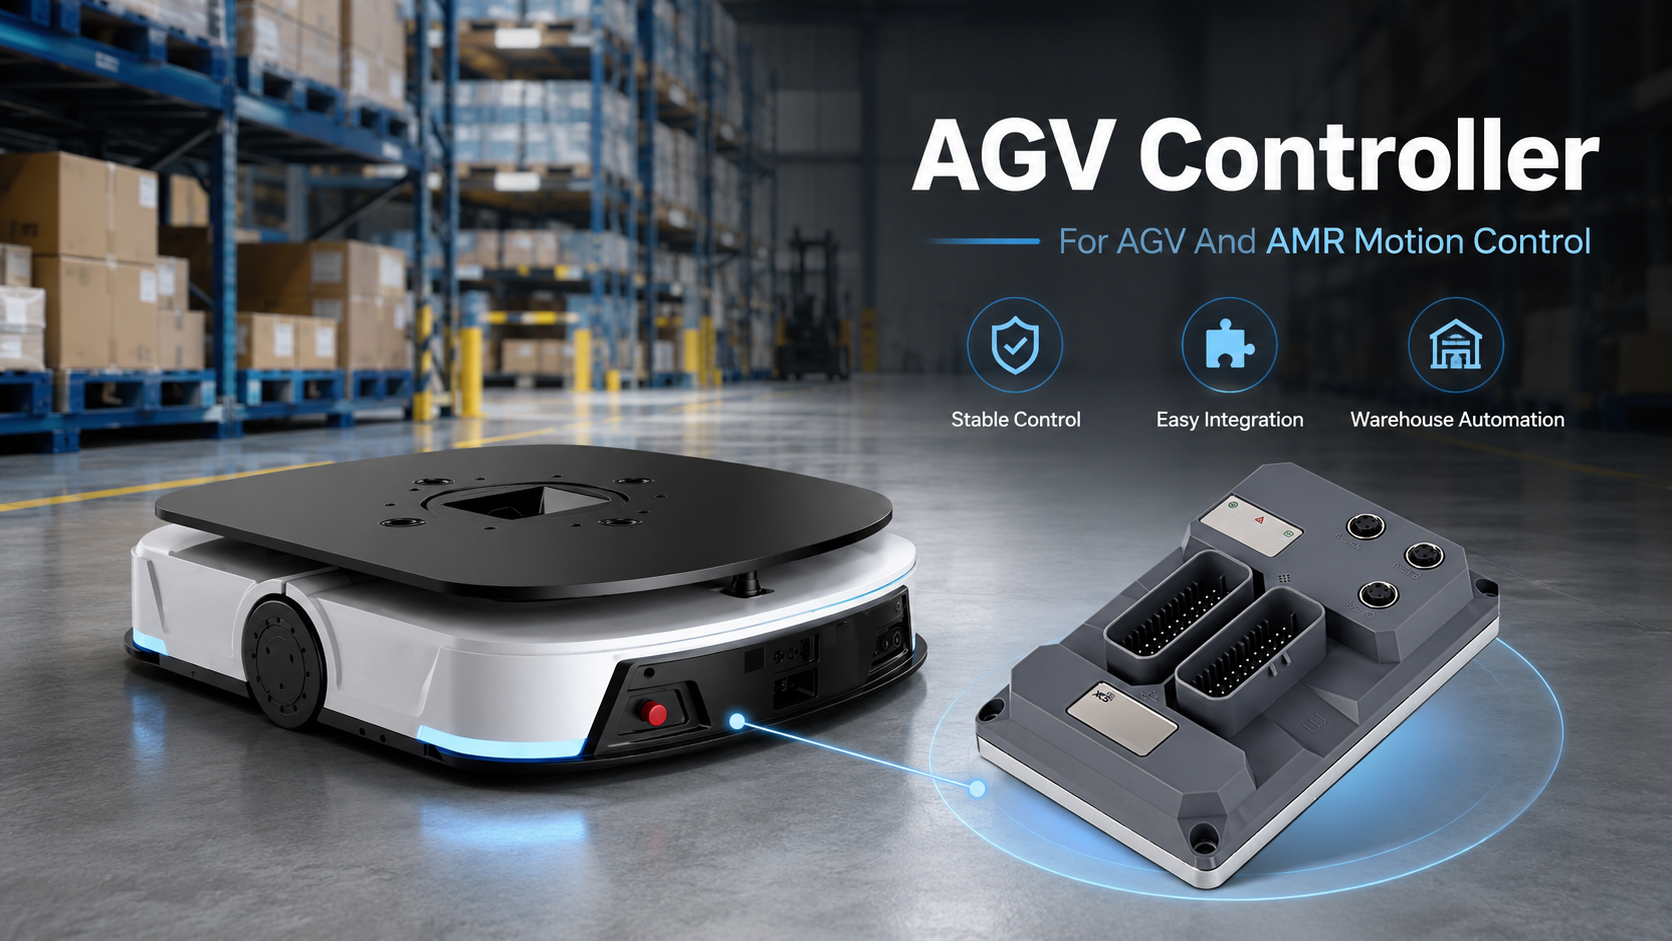
Un controlador AGV puede parecer perfectamente adecuado en una ficha técnica y aun así causar problemas cuando el vehículo llega a la etapa de puesta en marcha.
La razón suele ser simple: el controlador se seleccionó por procesador, conteo de E/S o puertos de comunicación antes de considerar completamente la arquitectura del chasis.
Un AMR de tracción diferencial, un AGV de una sola rueda directriz y un vehículo pesado de cuatro ruedas directrices no le piden al controlador que realice el mismo trabajo. El número de motores, ejes de dirección, codificadores, señales de retroalimentación y requisitos de sincronización pueden ser muy diferentes.
Así que, antes de elegir un controlador AGV, comience con una pregunta: ¿Cómo necesita moverse el vehículo?

Comience con la arquitectura de tracción de su AGV
La configuración de tracción determina gran parte de la carga de trabajo del control de movimiento.
Un vehículo de tracción diferencial controla principalmente la diferencia de velocidad entre dos ruedas motrices. Un vehículo de dirección debe controlar tanto la velocidad de tracción como el ángulo de dirección. Una vez que varias unidades de dirección se utilizan juntas, la sincronización se vuelve cada vez más importante.
La gama actual de controladores de HKT ROBOT está diseñada en torno a configuraciones de chasis de robots móviles convencionales, incluidos sistemas de tracción diferencial, ruedas directrices y ruedas omnidireccionales.
| Sistema de tracción | Tarea principal del controlador | Complejidad de control típica |
| Tracción diferencial | Coordinar la velocidad de la rueda izquierda y derecha | De baja a media |
| Una rueda directriz | Controlar la tracción y el ángulo de dirección | Media |
| Doble rueda directriz | Sincronizar dos ejes de tracción y dos de dirección | De media a alta |
| Cuatro ruedas directrices | Coordinar múltiples ejes de tracción y dirección | Alta |
| Tracción omni / Mecanum | Coordinar de forma independiente múltiples velocidades de rueda | Alta |
El punto no es que un sistema sea mejor que otro.
El controlador AGV correcto es el que se adapta al movimiento que su vehículo realmente necesita.
Controlador AGV para sistemas de tracción diferencial
Un AGV de tracción diferencial normalmente utiliza dos ruedas motrices posicionadas en lados opuestos del chasis, junto con ruedas de soporte pasivas o ruedas giratorias.
Cuando ambas ruedas giran a la misma velocidad, el vehículo avanza en línea recta. Cambiar la diferencia de velocidad hace que gire, mientras que las direcciones opuestas de las ruedas permiten que el chasis gire sobre su eje. La tracción diferencial estándar no proporciona un movimiento lateral real.
Esto hace que la lógica de control sea relativamente sencilla, pero todavía importan varios detalles.
El controlador necesita una retroalimentación de velocidad confiable de ambos motores de tracción. El diámetro de la rueda, la relación de transmisión, la retroalimentación del codificador, los ajustes de aceleración y la adaptación de los motores izquierdo y derecho afectan qué tan bien mantiene el rumbo el vehículo.
Para un proyecto típico de tracción diferencial, verifique:
-
Número de ejes de tracción
-
Voltaje y potencia del motor
-
Interfaz del codificador
-
Diámetro de la rueda y relación de transmisión
-
CAN / CANopen u otro protocolo de comunicación
-
E/S requeridas para sensores y dispositivos de seguridad
El control de motor de doble canal se utiliza habitualmente en robots móviles diferenciales porque ambos motores pueden coordinarse juntos en lugar de tratarse como sistemas completamente independientes. Roboteq, por ejemplo, utiliza esta arquitectura específicamente para robots móviles diferenciales.
La mejor opción: AMR de almacén, robots de reparto, AGV de transporte ligero y vehículos que necesitan giros compactos pero no movimiento lateral.

Controlador AGV para sistemas de una sola rueda directriz
La tracción con dirección es diferente.
El módulo suele combinar un motor de tracción, un motor de dirección, una caja de cambios, una rueda y una retroalimentación del ángulo de dirección. En lugar de controlar solo la velocidad de la rueda, el controlador de movimiento del AGV debe coordinar ambos:
Velocidad de tracción + Ángulo de dirección
La arquitectura de dirección de HKT ROBOT sigue este principio: el controlador ajusta la velocidad de la rueda y el ángulo de dirección de acuerdo con la velocidad del vehículo y la dirección requerida.
Para un AGV de una sola rueda directriz con ruedas giratorias pasivas, el controlador suele gestionar al menos un eje de tracción y un eje de dirección.
Eso significa que la retroalimentación de la dirección se vuelve importante.
El controlador necesita saber no solo qué tan rápido gira la rueda, sino también hacia dónde apunta. Dependiendo del sistema, esto puede implicar un codificador de dirección absoluto, un codificador incremental con referencia (homing) u otro método de retroalimentación de ángulo.
Por lo tanto, un controlador que funciona bien en una plataforma diferencial de dos ruedas no es automáticamente la elección correcta para un chasis de tracción con dirección.
La mejor opción: AGV de transporte compacto, AGV de remolque y vehículos que necesitan movimiento convencional hacia adelante, hacia atrás y de giro.
Los AGV de doble rueda directriz necesitan una mejor sincronización
El uso de dos ruedas de dirección aumenta la tracción y le da al chasis más flexibilidad, pero también aumenta la carga de trabajo de control.
En lugar de un ángulo de dirección y una velocidad de tracción, es posible que ahora el controlador necesite coordinar:
2 ejes de tracción + 2 ejes de dirección
Las unidades de dirección no pueden simplemente apuntar aproximadamente en la misma dirección.
Sus ángulos de dirección, comandos de velocidad, posiciones cero y geometría del vehículo deben trabajar juntos. Los errores causados por el desplazamiento cero de la dirección, la holgura de la caja de cambios, la precisión de la instalación, la deformación de los neumáticos o una sincronización deficiente pueden afectar el seguimiento de la ruta y el rendimiento del acoplamiento.
Para este tipo de proyecto, verifique si el controlador de vehículo AGV puede manejar:
-
Múltiples ejes de servo
-
Retroalimentación del ángulo de dirección
-
Movimiento coordinado
-
Calibración del codificador
-
Parámetros de geometría del vehículo
-
Comunicación rápida y estable con los servocontroladores
Esta arquitectura suele ser más adecuada cuando el vehículo transporta una carga mayor o necesita un posicionamiento más flexible que una plataforma de tracción diferencial básica.
Los AGV de cuatro ruedas directrices necesitan más que solo más E/S
Cuatro ruedas directrices pueden darle a un AGV una excelente maniobrabilidad.
Con la estrategia de chasis y control correcta, los sistemas de varias ruedas directrices pueden admitir movimientos como el desplazamiento hacia adelante, la rotación, el movimiento diagonal y el reposicionamiento lateral. La guía de HKT señala que las disposiciones coordinadas de tres o cuatro ruedas pueden soportar el movimiento lateral y transversal mientras se mantiene la orientación del chasis.
Pero esta flexibilidad conlleva una complejidad de control adicional.
Una plataforma de cuatro ruedas directrices puede involucrar múltiples ejes de tracción y dirección que deben coordinarse continuamente. Por lo tanto, el controlador necesita suficiente capacidad de control de movimiento, ancho de banda de comunicación, procesamiento de retroalimentación y soporte de software.
Esta es la razón por la que simplemente preguntar: ¿Cuántos puertos de E/S tiene el controlador? no es suficiente.
Una mejor pregunta es: ¿Puede el controlador coordinar mi arquitectura completa de dirección y tracción?
Para AGV pesados o multidireccionales, el controlador, los servocontroladores, los motores, los codificadores, las cajas de cambios y las unidades de dirección deben revisarse idealmente como un solo sistema de movimiento en lugar de seleccionarse por separado.
¿Qué pasa con los AGV omnidireccionales y Mecanum?
Los vehículos omnidireccionales crean otro desafío de control.
En lugar de girar físicamente un módulo de dirección, el controlador crea el movimiento del vehículo cambiando la dirección y la velocidad de varias ruedas accionadas de forma independiente.
Por ejemplo, un sistema Mecanum de cuatro ruedas requiere normalmente el control independiente de cuatro motores. Roboteq demuestra esta arquitectura utilizando cuatro canales de motor coordinados a través de una red CAN.
Por lo tanto, el controlador AMR necesita convertir el movimiento requerido del vehículo en los comandos de velocidad de rueda correctos.
Estos sistemas son atractivos cuando el vehículo debe:
-
Moverse de lado
-
Realizar correcciones diagonales
-
Reposicionarse sin cambiar la orientación
-
Trabajar en espacios restringidos
Pero la sincronización de la velocidad de las ruedas, las dimensiones del chasis, la retroalimentación del codificador y las condiciones del suelo afectan el movimiento real.
La compatibilidad de comunicación es importante
Una vez que la arquitectura de tracción esté clara, verifique cómo se comunica el controlador con los servocontroladores y otros componentes.
Las interfaces comunes en los sistemas de robots móviles incluyen:
CAN / CANopen, EtherCAT, RS485, Modbus y Ethernet.
La guía actual de controladores de HKT ROBOT identifica CAN bus, CANopen, EtherCAT y otras interfaces industriales como parte de la integración del controlador AGV con las unidades de tracción y los sistemas del vehículo.
Pero hay un detalle importante:
Tener un puerto CAN no significa automáticamente que dos dispositivos sean compatibles.
El controlador y el servocontrolador aún deben admitir el mismo protocolo de comunicación, definiciones de objetos, comandos, datos de retroalimentación y modos de funcionamiento.
Por eso es útil confirmar el modelo exacto del servocontrolador antes de finalizar el sistema de control AGV.
La misma lógica se aplica a los codificadores.
Los codificadores incrementales, los codificadores absolutos, los sensores de ángulo de dirección y otros dispositivos de retroalimentación deben coincidir con la arquitectura del controlador y de la tracción.
No olvide la seguridad y las E/S
El movimiento es solo una parte del trabajo del controlador.
Es posible que el vehículo también necesite intercambiar señales con:
-
Escáneres láser de seguridad
-
Circuitos de parada de emergencia
-
Parachoques
-
Interruptores de límite
-
Módulos de elevación
-
Sensores de carga
-
Sistemas de carga
-
Sensores de navegación
-
PLC o sistemas de nivel superior
Un error práctico es seleccionar un controlador solo con las E/S suficientes para el primer prototipo.
El vehículo puede añadir posteriormente sensores, carga automática, funciones de elevación o dispositivos de seguridad adicionales. Dejar algo de capacidad de expansión puede hacer que el desarrollo posterior sea mucho más sencillo.
¿Qué información debe preparar antes de seleccionar un controlador de AGV?
No necesita tener el vehículo terminado antes de hablar sobre el controlador.
Un concepto básico del chasis suele ser suficiente para empezar.
Envíe a su proveedor:
-
Tipo de vehículo y aplicación
-
Peso total del vehículo y carga útil
-
Diseño del chasis
-
Número de motores de tracción
-
Número de motores de dirección
-
Voltaje y potencia nominal del motor
-
Tipo de encoder
-
Diámetro de rueda y relación de transmisión
-
Protocolo de comunicación
-
Método de navegación
-
Ejes de elevación o auxiliares requeridos
-
Requisitos de seguridad y E/S
Un plano del chasis o un diseño sencillo resulta especialmente útil.
Esto permite al proveedor del controlador entender la arquitectura de movimiento completa en lugar de recomendar hardware basado únicamente en la especificación de un motor.
Construyendo el sistema de tracción del AGV con HKT ROBOT
Elegir un controlador de AGV resulta más fácil cuando el controlador y la transmisión se consideran en conjunto.
HKT ROBOT suministra componentes para diferentes configuraciones de chasis de AGV y AMR, incluyendo ruedas motrices directrices, unidades de ruedas de tracción diferencial, servomotores, servovariadores, cajas de engranajes, controladores y módulos de elevación. La oferta actual de controladores HKT es compatible con las configuraciones principales, incluyendo plataformas de tracción diferencial, ruedas directrices y ruedas omnidireccionales.
Esto permite a nuestro equipo de ingeniería ir más allá del propio controlador.
Para un nuevo proyecto, podemos revisar el diseño del vehículo, la carga útil, los requisitos de movimiento, la configuración del motor, la retroalimentación del encoder, la interfaz de comunicación y el espacio de instalación, para luego ayudar a combinar los componentes de movimiento alrededor del chasis.
Si está desarrollando un nuevo AGV o AMR, envíenos su diseño de chasis, carga, requisitos del motor y movimiento requerido.
Podemos ayudarle a evaluar el controlador, el servovariador, el motor y la rueda motriz como un solo sistema antes de avanzar más en el desarrollo del vehículo.
Envíe el diseño de su chasis AGV para una revisión del sistema de tracción.
Preguntas frecuentes sobre controladores AGV
¿Puede un controlador AGV funcionar con diferentes sistemas de tracción?
Sí, si el hardware y el software del controlador admiten la arquitectura de chasis requerida. Los sistemas de tracción diferencial, de dirección y omnidireccionales requieren diferentes algoritmos de movimiento, canales de motor y manejo de retroalimentación, por lo que la compatibilidad debe confirmarse antes de la selección.
¿Sustituye un controlador AGV al servovariador?
Por lo general, no. El controlador AGV calcula el movimiento del vehículo y envía comandos, mientras que el servovariador controla el par, la velocidad o la posición del motor basándose en esos comandos. Ambos componentes necesitan interfaces de comunicación y retroalimentación compatibles.
¿Qué protocolo de comunicación es mejor para un controlador AGV?
No existe un único protocolo mejor para cada AGV. CANopen se utiliza ampliamente en los sistemas de tracción de robots móviles, mientras que EtherCAT puede ser útil cuando se requiere una comunicación multieje sincronizada más rápida. La elección correcta depende del controlador, los servovariadores, el número de ejes y la arquitectura del vehículo.
¿Cuál es el mejor controlador para un AGV de tracción diferencial?
Busque un controlador que pueda coordinar ambos motores de tracción, procesar la retroalimentación del encoder, comunicarse de forma fiable con los servovariadores e integrar las señales de navegación y seguridad del vehículo. Los parámetros del motor y de la rueda también deberían ser configurables para el chasis real.
¿Cuál es el mejor controlador para un AGV de dirección?
Un AGV con ruedas directrices necesita control tanto de tracción como de dirección. Por tanto, el controlador debe ser compatible con el número requerido de servoejes, retroalimentación del ángulo de dirección, calibración de encoders, interfaces de comunicación y movimiento coordinado del vehículo.
Compartir:
Ruedas motrices de dirección de carga ligera para diseño de AGV/AMR compactos
Cómo seleccionar componentes de AGV para sistemas de accionamiento de AGV y AMR