

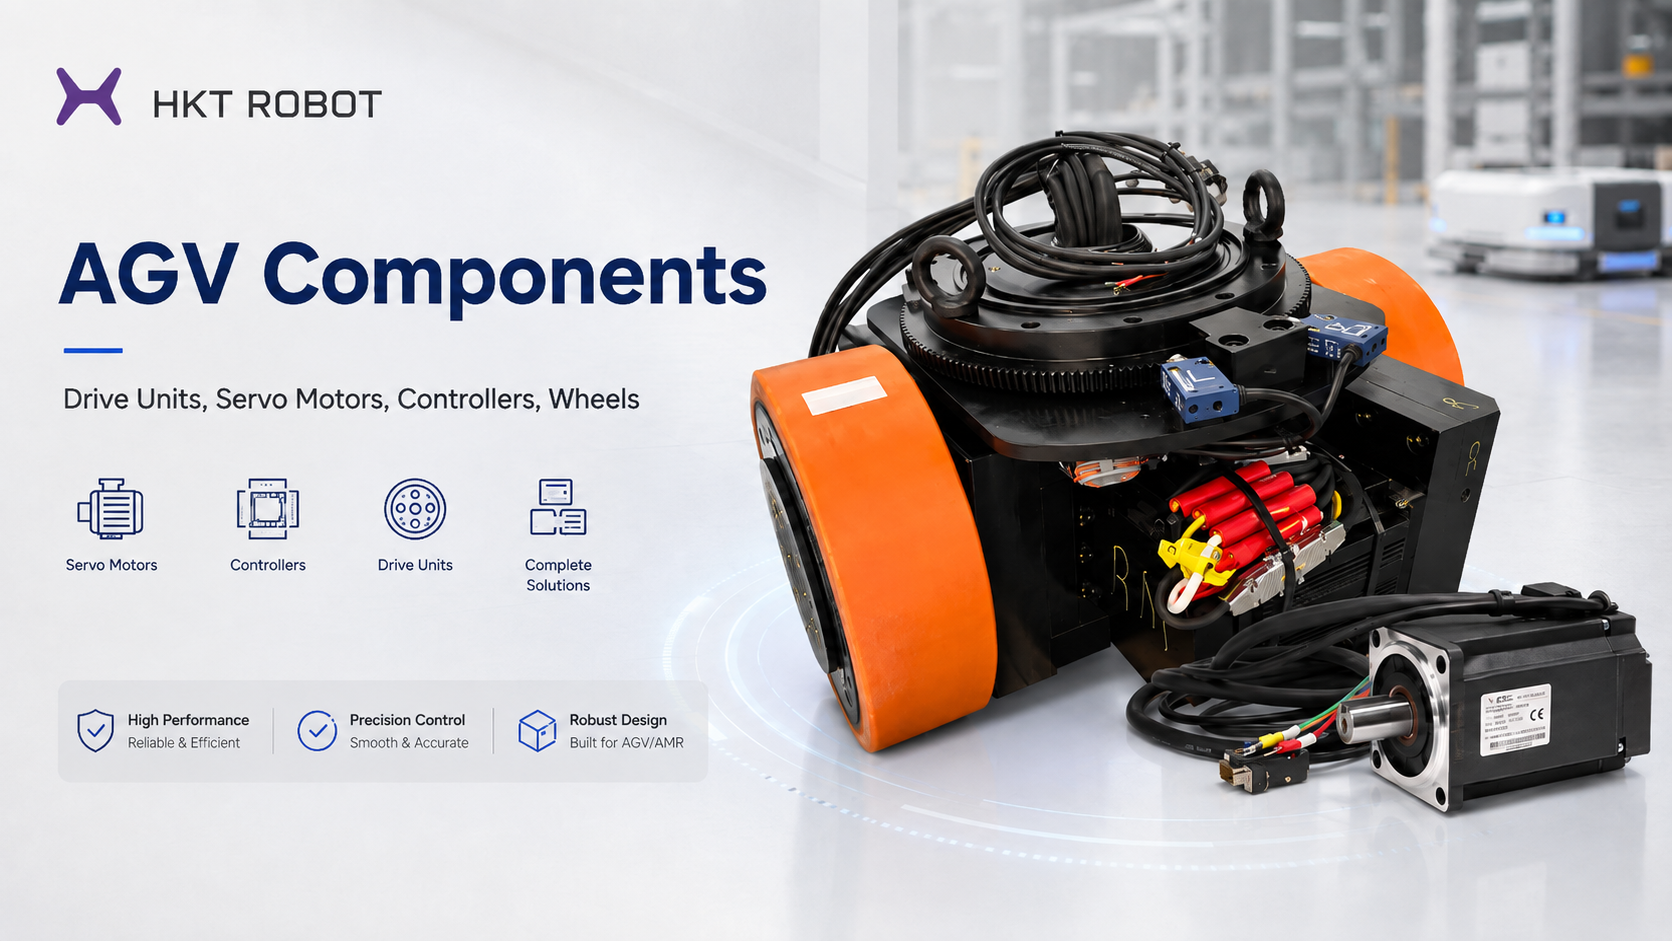
La selección de componentes de AGV no es simplemente una cuestión de elegir un motor, un controlador, una caja de cambios y una rueda por separado.
Estos componentes funcionan como un único sistema de movimiento, por lo que cambiar un componente puede afectar a varios otros.
Un motor puede tener suficiente potencia, pero el vehículo puede seguir careciendo de par si la relación de transmisión es incorrecta. Un controlador y un servovariador pueden ser compatibles con la comunicación CANopen y, aun así, ser incompatibles entre sí. Una rueda motriz puede tener suficiente carga nominal, pero ser inadecuada para la velocidad requerida, las condiciones del suelo o la altura de instalación.
Al desarrollar un nuevo AGV o AMR, el mejor enfoque es comenzar con los requisitos del vehículo y luego seleccionar los componentes de AGV como un sistema completo.
Esta guía se centra en los componentes que afectan directamente al movimiento, la dirección, la capacidad de carga, la velocidad y el control del AGV.

¿Cuáles son los componentes principales de un AGV?
Un AGV normalmente incluye sistemas de control, tracción, navegación, seguridad, alimentación y manipulación de carga. Los componentes típicos incluyen:
| Sistema | Componentes típicos del AGV | Función principal |
| Control | Controlador de AGV, PLC, módulos de E/S | Lógica del vehículo y comandos de movimiento |
| Tracción | Servovariador, motor, caja de cambios, rueda motriz | Generar y transmitir el movimiento |
| Dirección | Motor de dirección, caja de cambios de dirección, rueda directriz | Cambiar la dirección del vehículo |
| Retroalimentación | Encoder, sensores de posición | Retroalimentación de velocidad y posición |
| Navegación | LiDAR, lector de QR, sensor magnético, IMU | Posicionamiento y navegación del vehículo |
| Seguridad | Escáner de seguridad, parachoques, parada de emergencia | Protección contra colisiones y del personal |
| Potencia | Batería, BMS, cargador | Suministro de energía |
| Manipulación de carga | Módulo de elevación, horquilla, rodillo, mecanismo de remolque | Manipulación de materiales |
Todos ellos son importantes, pero los componentes de tracción y movimiento requieren una combinación particularmente cuidadosa. El resto de esta guía se centra en los componentes de tracción del AGV que determinan cómo se mueve realmente el vehículo. Para saber más sobre cada componente de AGV, puede leer esta entrada de blog sobre la introducción completa a los componentes de AGV.
Componentes principales del sistema de tracción del AGV
Un AGV completo incluye sistemas de control, navegación, seguridad, potencia y manipulación de materiales. Sin embargo, para el movimiento del vehículo, varios componentes son especialmente importantes.
| Componente del AGV | Función principal |
| Controlador de AGV | Calcula el movimiento del vehículo y coordina los ejes |
| Servovariador | Controla la velocidad, el par y la posición del motor |
| Servomotor | Genera el movimiento mecánico |
| Caja de cambios | Ajusta la velocidad del motor y el par de salida |
| Rueda motriz | Transfiere la fuerza de tracción al suelo |
| Rueda directriz | Combina tracción y dirección |
| Unidad de tracción diferencial | Controla la dirección mediante la diferencia de velocidad de las ruedas |
| Encoder | Proporciona retroalimentación de velocidad o posición |
| Rueda giratoria | Soporta la carga del vehículo |
| Módulo de elevación | Proporciona movimiento vertical cuando es necesario |
Estos componentes de AGV no deben tratarse como artículos de catálogo independientes. La potencia del motor, la relación de la caja de cambios, el diámetro de la rueda, la comunicación del controlador, el tipo de encoder y la configuración del chasis deben corresponderse con el mismo vehículo.
Cómo funcionan juntos los componentes de tracción del AGV
Una cadena cinemática típica de un AGV puede simplificarse como:
Controlador del AGV → Servovariador → Servomotor → Caja de cambios → Rueda motriz → Movimiento del vehículo
El controlador del AGV funciona a nivel de vehículo. Determina cómo debe moverse el chasis basándose en los comandos de navegación, la entrada de los sensores y la lógica del vehículo.
El servovariador trabaja más cerca del motor. Recibe órdenes del controlador y regula la velocidad, posición, par, aceleración y retroalimentación del motor.
El motor genera potencia mecánica, mientras que la caja de cambios convierte la velocidad y el par del motor en la salida requerida por la rueda. La rueda motriz transfiere entonces esa fuerza al suelo.
Es por esto que la potencia del motor por sí sola no es suficiente para seleccionar un sistema de tracción.
Un motor de 750 W puede funcionar bien en un AGV, pero tener un rendimiento deficiente en otro porque el diámetro de la rueda, la relación de reducción, la velocidad del vehículo, la pendiente o el número de ruedas motrices son diferentes.
El mismo principio se aplica al controlador. Un controlador de AGV debe seleccionarse de acuerdo con la arquitectura del chasis y el número de ejes controlados, no simplemente en función de cuántos puertos de comunicación tenga.
Componentes de AGV para diferentes configuraciones de chasis
Diferentes estructuras de AGV requieren diferentes combinaciones de componentes de movimiento.
| Tipo de chasis | Componentes típicos | Preocupación principal |
| Tracción diferencial | 2 unidades de tracción, controlador, ruedas giratorias | Sincronización de ruedas |
| Tracción con una rueda directriz | Módulo de dirección, controlador, ruedas giratorias | Radio de giro |
| Tracción con dos ruedas directrices | 2 módulos de dirección, control multieje | Sincronización de dirección |
| Tracción con cuatro ruedas directrices | 4 módulos de dirección, controlador | Coordinación multieje |
| AGV tipo carretilla elevadora | Sistemas de tracción, dirección y elevación | Estabilidad de la carga |
Un AGV de tracción diferencial normalmente cambia de dirección ajustando la diferencia de velocidad entre las ruedas motrices izquierda y derecha. La estructura es relativamente simple, pero la precisión en línea recta depende de la consistencia de las ruedas, la retroalimentación del encoder, la distribución de la carga y el ajuste del control.
Un AGV de tracción con dirección añade otro movimiento controlado: el ángulo de dirección. Con una rueda directriz, la arquitectura puede permanecer relativamente simple. Con dos o cuatro módulos de dirección, la sincronización se vuelve mucho más importante porque múltiples ejes de tracción y dirección deben trabajar juntos.
Para una carretilla elevadora AGV, el sistema de tracción también debe funcionar con el sistema de elevación. En este caso, el movimiento del vehículo, la dirección, la estabilidad de la carga y el control de elevación deben tenerse en cuenta durante la selección de componentes.

Cómo seleccionar los componentes de AGV adecuados
El primer parámetro a confirmar es el peso total del vehículo, no solo la carga útil. El sistema de tracción debe mover la carga útil junto con el chasis, la batería, el bastidor, los sensores, la electrónica, el mecanismo de elevación y otros componentes de hardware.
La velocidad, la pendiente, la aceleración y el diámetro de la rueda determinan entonces cuánto par y potencia del motor necesita realmente el vehículo. Una relación de reducción alta puede aumentar el par en la rueda pero reducir la velocidad máxima, mientras que una relación más baja puede aumentar la velocidad pero reducir el par disponible.
El diámetro de la rueda también crea un compromiso. Una rueda más grande puede proporcionar una mejor distancia al suelo y capacidad para superar obstáculos, pero normalmente requiere más par para generar la misma fuerza de tracción.
El espacio de instalación es otra limitación práctica. Los AGV de perfil bajo pueden necesitar una estructura de dirección o tracción horizontal, ya que una unidad vertical convencional no cabe dentro de la altura de chasis disponible.
El sistema de control debe considerarse al mismo tiempo. El controlador, el servovariador, la retroalimentación del motor y el encoder necesitan comunicación y modos de control compatibles. Tener el mismo conector o interfaz CANopen no es suficiente por sí solo.
En la práctica, los insumos de selección más importantes son:
Peso total del vehículo + Carga útil + Velocidad + Pendiente + Diámetro de la rueda + Configuración de tracción + Espacio de instalación + Requisitos de comunicación
Estos parámetros deben definirse antes de pedir los componentes de AGV individuales.
Problemas comunes al combinar componentes de AGV
Uno de los errores más comunes es elegir la potencia del motor solo según la carga del vehículo. La carga es importante, pero sin considerar el diámetro de la rueda, la relación de transmisión, la velocidad, la pendiente y la aceleración, la selección del motor puede ser incorrecta.
Otro problema es seleccionar el motor y la caja de cambios por separado. Un motor puede tener suficiente potencia nominal, pero una relación de reducción incorrecta puede resultar en una velocidad excesiva o un par motor insuficiente.
A menudo también se subestima la carga sobre las ruedas. La rueda debe soportar parte de todo el peso del vehículo, no solo la carga útil, y la distribución de la carga puede no ser perfectamente equitativa en todas las ruedas.
La compatibilidad de comunicación puede crear problemas similares en el lado del control. Dos dispositivos pueden admitir CANopen, por ejemplo, pero aún así utilizar diferentes protocolos, formatos de comando o definiciones de retroalimentación.
Estos problemas son mucho más fáciles de resolver durante la etapa de diseño que después de que el prototipo del AGV ya haya sido ensamblado.
¿Componentes de AGV estándar o personalizados?
Los productos estándar son adecuados para muchos proyectos de AGV, especialmente cuando el vehículo utiliza voltajes de motor, diámetros de rueda, dimensiones de montaje y rangos de carga comunes.
Los componentes de AGV personalizados se vuelven más útiles cuando el chasis tiene una restricción de ingeniería específica, como baja altura de instalación, carga útil inusualmente alta, diámetro de rueda especial, relación de reducción diferente, interfaz de montaje no estándar, requisitos de encoder o limitaciones de cables y conectores.
La personalización debe resolver un problema real del sistema.
Por ejemplo, un chasis de perfil bajo puede requerir una estructura de tracción horizontal, mientras que un vehículo de servicio pesado puede necesitar una relación de caja de cambios o un tamaño de rueda diferente para lograr el par requerido.
Cómo elegir un proveedor de componentes de AGV
Un buen proveedor de componentes de AGV debe ofrecer algo más que un catálogo de productos.
Para un nuevo proyecto de vehículo, el proveedor debería ser capaz de entender cómo la potencia del motor, la relación de la caja de cambios, el diámetro de la rueda, la configuración de la dirección, la comunicación del controlador y el espacio de instalación se afectan entre sí.
También es útil si el proveedor puede proporcionar dibujos en 2D o 3D al principio del proyecto para que las unidades de tracción puedan incluirse en el diseño del chasis antes de que comience la producción del prototipo.
Cuando se compran varios componentes de movimiento juntos, la combinación de sistemas se vuelve aún más importante. Un motor recomendado sin considerar la caja de cambios y la rueda puede crear problemas de integración más adelante. Lo mismo se aplica a un controlador que no ha sido verificado con el servovariador y el encoder.
Un fabricante de componentes de AGV puede ser particularmente útil cuando el proyecto requiere diferentes tamaños de rueda, relaciones de reducción, interfaces de montaje o módulos de tracción integrados.
Para una pieza de repuesto simple, un distribuidor puede ser suficiente. Para un diseño de AGV nuevo, el soporte de ingeniería y de combinación de sistemas suele ser más valioso.
¿Qué debe enviar al solicitar componentes de AGV?
Un proveedor puede recomendar componentes con mucha más precisión cuando se dispone de la información básica del vehículo.
En lugar de pedir solo un catálogo, proporcione el plano de su chasis junto con el peso total del vehículo, la carga útil, la velocidad requerida, la pendiente máxima, los requisitos de las ruedas o la distancia al suelo, el espacio de instalación, el número de ruedas motrices, la configuración de la dirección, el voltaje del motor, el tipo de codificador, el protocolo de comunicación y la cantidad prevista.
Con esta información, se puede revisar conjuntamente toda la cadena de movimiento:
Controlador → Servovariador → Motor → Caja de cambios → Rueda motriz
Esto reduce el riesgo de elegir piezas individuales que parecen adecuadas sobre el papel pero que no funcionan bien como sistema completo.
Componentes de AGV y soporte de sistemas de accionamiento de HKT ROBOT
HKT ROBOT se centra en sistemas de accionamiento y movimiento para AGV y AMR. Nuestra gama de productos incluye controladores de AGV, servovariadores, servomotores, cajas de engranajes planetarios, ruedas motrices de dirección, unidades de accionamiento diferencial, ruedas motrices, ruedas giratorias y componentes de elevación.
En lugar de seleccionar cada componente por separado, podemos revisar el sistema de movimiento en función de los requisitos reales del vehículo.
La carga útil y el peso total ayudan a determinar la carga de la rueda y la fuerza de accionamiento necesaria. La velocidad y la pendiente afectan a la potencia del motor y a la relación de la caja de cambios. El diseño del chasis determina si es más adecuada la tracción diferencial, la dirección simple, la dirección doble u otra configuración. El espacio de instalación afecta a la estructura del módulo de accionamiento, mientras que el controlador, el servovariador, el codificador y los requisitos de comunicación deben coincidir entre sí.
¿Necesita componentes de AGV para construir un nuevo AGV o AMR? Envíenos el plano de su chasis, el peso del vehículo, la carga útil, la velocidad requerida, la pendiente y la configuración de accionamiento. HKT ROBOT siempre está listo para ayudarle.
Preguntas frecuentes sobre componentes de AGV
¿Cuáles son los principales componentes de un AGV?
Los principales componentes de un AGV incluyen el controlador, el servovariador, el motor, la caja de cambios, la rueda motriz, el sistema de dirección, el codificador, la rueda giratoria, la batería, los sensores de navegación, los dispositivos de seguridad y los mecanismos de manipulación de carga.
¿Cómo selecciono los componentes de un AGV?
Comience con los requisitos completos del vehículo, incluyendo el peso total, la carga útil, la velocidad, la pendiente, el diámetro de la rueda, el diseño del chasis, el espacio de instalación, el codificador y el protocolo de comunicación. Luego, haga coincidir el controlador, el accionamiento, el motor, la caja de cambios y la rueda como un solo sistema.
¿Se pueden comprar los componentes de AGV por separado?
Sí. Los motores, controladores, servovariadores, cajas de cambios, ruedas motrices de dirección, unidades de accionamiento diferencial, ruedas giratorias y otros componentes se pueden comprar por separado, pero primero debe confirmarse su compatibilidad mecánica y eléctrica.
Compartir:
Cómo elegir un controlador de AGV para diferentes sistemas de tracción de AGV y AMR
Guía de selección de ruedas motrices para AGV: ¿Cómo afectan la carga, el par, la resistencia al desgaste y las condiciones del suelo al rendimiento final?