

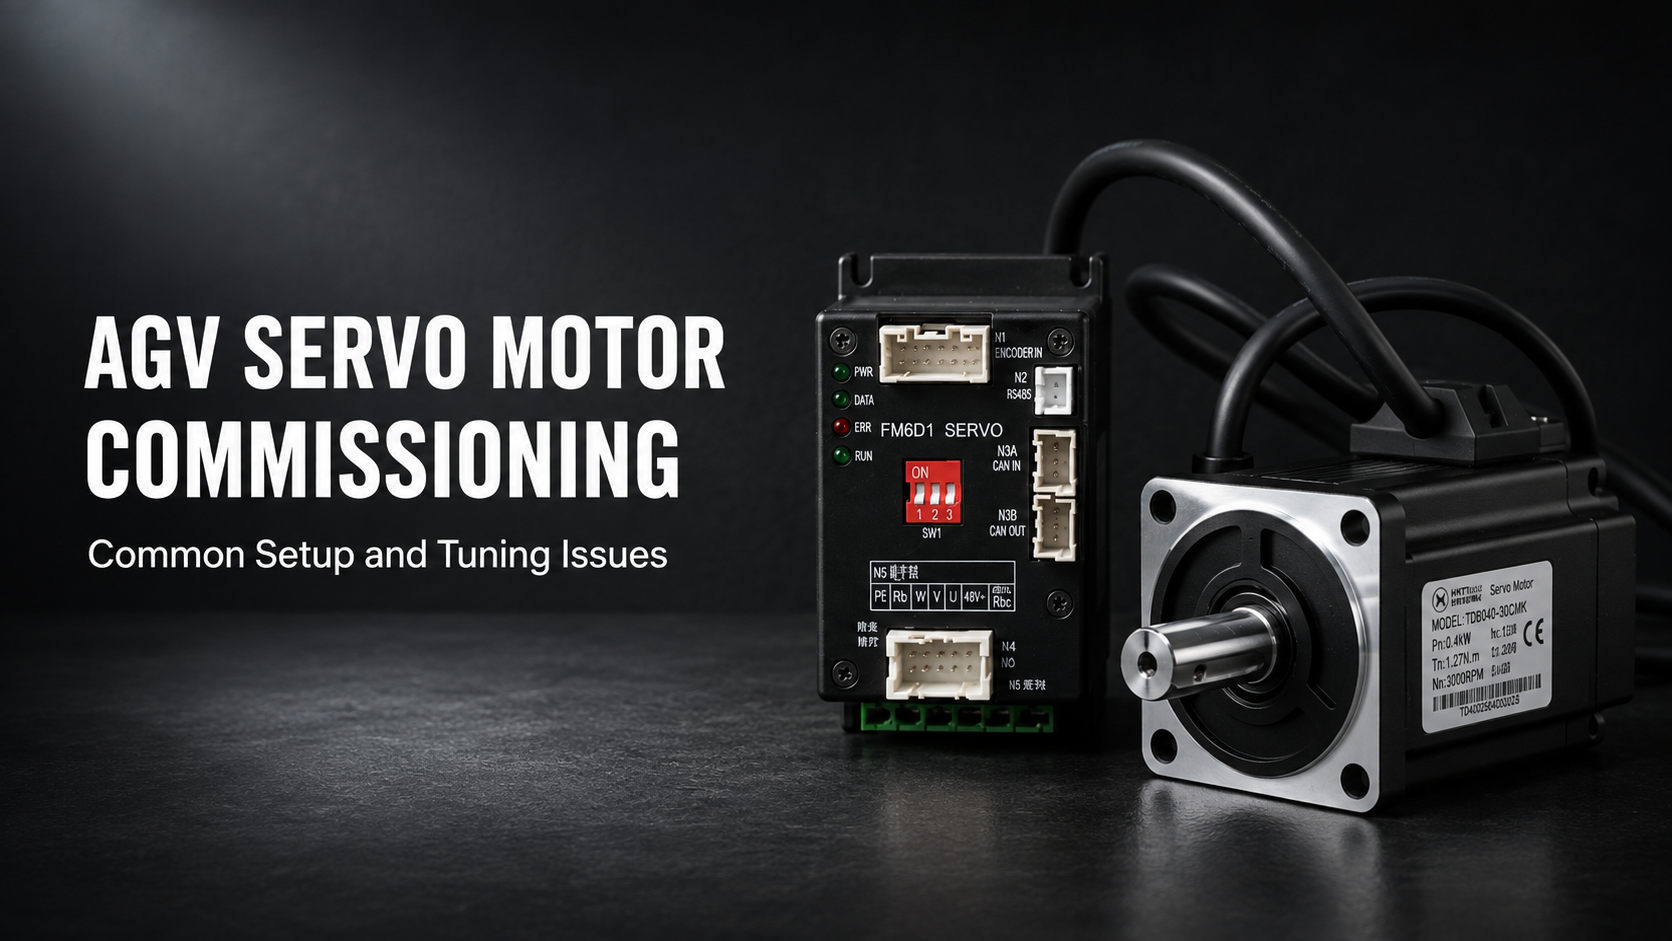
Un servomotor que funciona perfectamente en un banco de pruebas puede comportarse de manera muy distinta una vez atornillado al chasis de un AGV, conectado a una caja de cambios y una rueda reales, y obligado a mover un vehículo cargado por el suelo de un almacén. La mayoría de los problemas que aparecen en esta etapa no son defectos del motor, sino problemas de puesta en marcha. Una fase cableada en el orden incorrecto, un terminador de bus ausente, un cable de encoder colocado junto a una línea de alimentación del motor o un valor de ganancia ajustado en un vehículo vacío producirán síntomas que parecen fallos de hardware, pero que son totalmente corregibles en la configuración. Esta guía recorre la puesta en marcha de servomotores para AGV en el orden en que realmente debe realizarse y explica qué nos dicen los síntomas más comunes.
Por qué la puesta en marcha merece una secuencia definida
La puesta en marcha a menudo se trata como un paso informal entre la instalación y las pruebas, manejado de forma distinta según quién se encargue de ello. Esa informalidad es donde se originan la mayoría de los problemas evitables. Omitir una verificación antes de dar alimentación para ahorrar quince minutos puede significar descubrir un error de cableado solo después de que el motor ya haya intentado conducir un vehículo cargado contra una estantería. Ajustar las ganancias antes de verificar la retroalimentación del encoder significa ajustar basándose en una señal que puede ser incorrecta desde el principio.
Una secuencia definida es importante porque cada etapa depende de la anterior. La configuración de parámetros no tiene sentido si el cableado es incorrecto. El ajuste de ganancias no tiene sentido si los parámetros no coinciden con el motor. Las pruebas de carga no tienen sentido si el vehículo aún no puede mantener una línea recta sin carga. Trabajar en orden aísla cada variable, de modo que cuando algo sale mal, la causa se reduce a lo que cambió más recientemente en lugar de a todo el sistema a la vez.
Verificaciones previas a la alimentación antes del primer movimiento
Todo en esta etapa ocurre antes de que se habilite el accionamiento. Es la etapa más barata en la que ser exhaustivo y la más cara en la que precipitarse.
Cableado de potencia y orden de fases
Verifique las conexiones de fase del motor con el etiquetado de los terminales del accionamiento antes de aplicar alimentación. Un servomotor sin escobillas con dos fases intercambiadas no simplemente funcionará al revés; dependiendo del método de conmutación del accionamiento, puede no generar un par útil, consumir corriente excesiva o funcionar de forma descontrolada al habilitarse. Confirme también la polaridad de la alimentación, ya que una entrada de CC invertida puede dañar el accionamiento inmediatamente al encenderse.
Enrutamiento y blindaje del cable del encoder
La retroalimentación del encoder es una señal de bajo voltaje que circula cerca de componentes electrónicos de conmutación de alta corriente, lo que la convierte en la conexión más sensible al ruido del sistema. Coloque los cables del encoder físicamente separados de los cables de alimentación del motor en lugar de agruparlos, utilice cable blindado y conecte el blindaje a tierra solo en un extremo. Conectar un blindaje a tierra en ambos extremos puede crear un bucle de tierra que inyecta más ruido del que bloquea. Los síntomas del ruido en el encoder son distintivos: conteos de posición que derivan sin movimiento, alarmas intermitentes de error de seguimiento o una retroalimentación de velocidad que muestra rizado cuando el motor está mecánicamente quieto.
Terminación y puesta a tierra del bus de campo
En un sistema basado en CAN, el bus requiere una resistencia de terminación de 120 ohmios en cada extremo físico de la red, no una sola, ni una en cada nodo. Un bus al que le falta un terminador a menudo seguirá comunicándose durante las pruebas de banco con cables cortos y bajas velocidades, pero se volverá intermitente una vez instalado en el arnés de un chasis completo. Este es uno de los fallos que más tiempo lleva diagnosticar precisamente porque no falla de forma limpia. Verifique la terminación físicamente en lugar de asumirla y confirme que todos los dispositivos comparten una referencia de tierra común.
Verificación mecánica
Antes de habilitar el accionamiento, confirme que el eje del motor gire libremente a mano donde el diseño lo permita, que la caja de cambios esté acoplada correctamente sin precarga axial en el rodamiento del motor y que los sujetadores de montaje estén apretados con el par correcto. Si el motor incluye un freno de retención, verifique que el freno se libere y se acople de forma audible antes de pedirle que sostenga una carga real.

Configuración inicial de parámetros
Con el cableado verificado, la siguiente etapa es cargar un conjunto de parámetros que coincida con el hardware real. Muchos problemas de puesta en marcha se remontan a un accionamiento que funciona con parámetros predeterminados destinados a un motor diferente.
Emparejamiento de motor y accionamiento
Configure la corriente nominal, el límite de corriente pico, la velocidad nominal y el número de pares de polos del motor para que coincidan con el motor instalado. El límite de corriente merece especial atención en aplicaciones de AGV: si se configura demasiado alto, permite que el accionamiento fuerce al motor más allá de su capacidad térmica durante un evento de bloqueo, como una rueda atascada contra un obstáculo; si se configura demasiado bajo, el vehículo se detendrá por sobrecorriente durante una aceleración normal con carga completa.
Configuración del encoder
Configure el tipo de encoder y la resolución para que coincidan con el dispositivo de retroalimentación del motor. Un encoder incremental configurado con el número de pulsos incorrecto producirá valores de velocidad y posición escalados incorrectamente, lo que normalmente se manifiesta como un vehículo que recorre una distancia diferente a la ordenada. En sistemas que utilizan retroalimentación absoluta, confirme que el desplazamiento de conmutación se haya establecido correctamente, ya que un desplazamiento incorrecto produce un par débil y un consumo de corriente elevado a todas las velocidades.
Dirección de comunicación y velocidad en baudios
Cada nodo en el bus necesita una dirección única y una velocidad en baudios coincidente. Las direcciones de nodo duplicadas son comunes cuando se instalan múltiples accionamientos idénticos desde la misma configuración, y el síntoma resultante (uno o ambos nodos desconectándose del bus de forma intermitente) se confunde fácilmente con un fallo de cableado. Confirme que las direcciones sean únicas antes de conectar todos los nodos al mismo bus, no después.
Límites de movimiento y rampas
Configure los límites de velocidad máxima, aceleración y deceleración de forma conservadora para las primeras pruebas. La puesta en marcha no es el momento para alcanzar la velocidad de diseño. Los límites reducidos permiten observar el comportamiento y detenerse de forma segura si algo va mal, y pueden aumentarse gradualmente una vez que se confirme un movimiento estable.
Prueba de primer movimiento
La primera habilitación debe realizarse con la rueda motriz fuera del suelo o el vehículo bloqueado de forma segura, nunca con el vehículo libre para moverse por el suelo.
Dirección y rotación sin carga
Ordene una velocidad baja y confirme que el motor gira en la dirección esperada. Si la dirección está invertida, corríjala en el parámetro del accionamiento en lugar de recablear las fases, lo que mantiene el cableado coherente con la documentación para un futuro mantenimiento.
Verificación de retroalimentación del encoder
Compare la velocidad ordenada con la velocidad de retroalimentación reportada. Deben seguirse estrechamente en estado estacionario. Un valor de retroalimentación que sea consistentemente un múltiplo fijo de la orden generalmente indica una discrepancia en la resolución del encoder. Una retroalimentación ruidosa o inestable a velocidad constante apunta al cableado o al blindaje del encoder.
Secuenciación de frenos
Para motores con freno de retención, verifique la relación de tiempo entre la liberación del freno y la habilitación del par. El freno debe liberarse completamente antes de ordenar el movimiento y debe acoplarse solo después de que el motor se haya detenido y todavía se aplique el par. Liberar el freno demasiado tarde hace que el accionamiento empuje contra un eje bloqueado y se dispare; acoplarlo demasiado pronto hace que el freno absorba energía de movimiento para la que nunca fue diseñado, desgastándolo prematuramente.

Ajuste de los lazos de control
El ajuste es donde la puesta en marcha se vuelve iterativa. El objetivo no es la máxima rigidez, sino un movimiento estable y repetible en todo el rango operativo del vehículo.
Lazo de velocidad
Comience con el lazo de velocidad, ya que el lazo de posición se sitúa por encima y no puede comportarse bien sobre un lazo de velocidad inestable. Aumente la ganancia proporcional gradualmente hasta que el motor mantenga la velocidad ordenada con un error mínimo, luego introduzca la ganancia integral para eliminar el desplazamiento en estado estacionario. Aumente en pequeños pasos y observe después de cada cambio.
Lazo de posición y error de seguimiento
Una vez que la respuesta de velocidad sea estable, ajuste el lazo de posición para obtener un error de seguimiento aceptable: la diferencia entre la posición ordenada y la real durante el movimiento. Cierto error de seguimiento es normal y esperado durante la aceleración. Lo que importa es que vuelva a estar cerca de cero en estado estacionario y se estabilice rápidamente al final de un movimiento sin oscilaciones prolongadas.
Reconocimiento de ganancia excesiva frente a insuficiente
La ganancia excesiva se anuncia audible y físicamente: un zumbido agudo del motor en reposo, vibración visible en el chasis u oscilación que crece en lugar de estabilizarse cuando el vehículo se detiene. La ganancia insuficiente se manifiesta como una respuesta lenta a los cambios de velocidad, un gran error de seguimiento durante la aceleración, una estabilización lenta en los puntos de parada y, en algunos sistemas, un comportamiento de avance lento a baja velocidad o comportamiento de "stick-slip" (adherencia-deslizamiento) donde el vehículo se mueve en pequeños incrementos en lugar de suavemente.
Entre estos dos modos de fallo hay un rango utilizable en lugar de un único valor correcto. Para aplicaciones de AGV, errar ligeramente hacia el extremo inferior de ese rango generalmente produce una operación más suave y silenciosa a costa de una respuesta ligeramente más lenta, lo cual suele ser el compromiso adecuado en un entorno compartido entre humanos y robots.
Reajuste bajo carga real
Las ganancias ajustadas en un vehículo sin carga rara vez permanecerán correctas una vez que se añada la carga útil. La masa añadida cambia la inercia efectiva que ve el motor, lo que cambia la respuesta del sistema a los mismos valores de ganancia. Repita siempre la verificación del ajuste con la carga útil de trabajo esperada del vehículo, e idealmente tanto con la carga mínima como con la máxima si el rango es amplio. Un sistema ajustado solo en un extremo puede oscilar en el otro.
Cuando el ajuste no puede solucionar el problema
Alguna inestabilidad no es un problema de ajuste en absoluto. Si la relación entre la inercia de carga reflejada y la inercia del rotor del motor es demasiado alta, ninguna combinación de valores de ganancia producirá un comportamiento sensible y estable; aumentar la ganancia causa oscilación, disminuirla causa lentitud, y no hay una configuración utilizable entre ellas. La solución en ese punto no está en los parámetros del accionamiento sino en la selección: un motor con mayor inercia del rotor o una relación de transmisión diferente que reduzca la inercia reflejada en el eje del motor.
La resonancia mecánica es un caso relacionado. Si un rango de velocidad específico produce vibraciones que otras velocidades no producen, la causa suele ser la excitación de una resonancia estructural o del tren motriz, en lugar de un error de ganancia. Muchos accionamientos proporcionan un filtro de muesca (notch filter) para suprimir una banda de frecuencia estrecha, pero la solución más duradera es abordar la rigidez mecánica o el acoplamiento que está resonando.

Puesta en marcha de un par de tracción diferencial
Los vehículos que utilizan dos ruedas accionadas de forma independiente introducen un requisito que la puesta en marcha de un solo eje no tiene: ambos lados deben comportarse de forma idéntica, no solo de manera aceptable.
Ajuste ambos accionamientos con valores de ganancia coincidentes en lugar de ajustar cada uno independientemente a su propio óptimo. Dos ejes ajustados individualmente con características de respuesta ligeramente diferentes seguirán una orden de línea recta de forma distinta, y el vehículo se desviará de su trayectoria prevista. Después del ajuste, realice una prueba de línea recta sobre la distancia más larga disponible y mida la desviación lateral al final; esto revela desajustes que son invisibles en movimientos cortos. Verifique también que los valores de diámetro de rueda y distancia entre ejes configurados en el controlador coincidan con el vehículo físico, ya que los errores en estos parámetros geométricos producen una deriva de rumbo que ninguna cantidad de ajuste del accionamiento puede corregir.
Repita la misma verificación para la rotación en el lugar. Un vehículo que gira limpiamente alrededor de su propio centro tiene velocidades de rueda emparejadas; uno que se desplaza lateralmente mientras gira, no.
Fallos comunes de puesta en marcha y qué indican
La mayoría de los códigos de fallo encontrados durante la puesta en marcha caen en un pequeño número de categorías, cada una con un conjunto característico de causas.
La sobrecorriente durante la aceleración generalmente indica un límite de corriente configurado demasiado bajo para la carga útil real, una configuración de ganancia que hace que el accionamiento luche contra sí mismo o un agarrotamiento mecánico genuino en el tren motriz. Verifique si el fallo ocurre en un punto repetible del perfil de movimiento; un punto de activación consistente sugiere un problema de parámetros, mientras que uno aleatorio sugiere una intermitencia mecánica o eléctrica.
La sobretensión durante la deceleración es específica de los vehículos a batería y frecuentemente sorprende a los ingenieros que ponen en marcha su primer AGV. Cuando el vehículo decelera, el motor actúa como un generador y empuja la energía de vuelta hacia el bus de CC. Si la batería no puede absorberla lo suficientemente rápido, el voltaje del bus aumenta hasta que el accionamiento se dispara por protección. Suavizar la rampa de deceleración reduce la potencia regenerada; donde el frenado agresivo es un requisito funcional, puede ser necesaria una resistencia de frenado para disiparla.
El sobrecalentamiento que aparece solo después de un funcionamiento prolongado apunta al ciclo de trabajo o al entorno térmico en lugar de a un error de configuración inmediato: un motor dimensionado para trabajo intermitente que se hace funcionar continuamente, o un chasis con ventilación insuficiente alrededor del accionamiento.
Las alarmas del encoder y los tiempos de espera (timeouts) de comunicación casi siempre se deben a problemas de cableado y terminación cubiertos en la etapa previa a la alimentación, que es precisamente la razón por la que vale la pena realizar esas comprobaciones cuidadosamente la primera vez. Un tratamiento más amplio de los fallos a nivel de accionamiento y sus causas fundamentales está disponible en esta guía sobre problemas comunes en accionamientos servo de AGV.

Preguntas frecuentes
¿Cuánto tiempo suele llevar la puesta en marcha de un servomotor de AGV?
Varía según cuánto se sepa ya sobre la configuración. Una construcción repetida que utiliza un conjunto de parámetros probado puede ponerse en marcha rápidamente, mientras que un primer prototipo con nuevos motores, una nueva relación de caja de cambios y un controlador desconocido puede llevar considerablemente más tiempo, dedicando la mayor parte del tiempo a iteraciones de ajuste en lugar de a la configuración inicial.
¿Puedo copiar los parámetros de ajuste de un vehículo a otro?
Sí, siempre que los vehículos sean mecánicamente idénticos: mismo motor, relación de caja de cambios, diámetro de rueda, masa del chasis y rango de carga útil. Copiar parámetros entre vehículos que difieren en cualquiera de estos aspectos producirá un punto de partida en lugar de un ajuste final, y el resultado aún debe verificarse bajo carga.
¿Por qué mi AGV funciona sin problemas sin carga pero oscila cuando está cargado?
La carga útil añadida aumenta la inercia efectiva que el motor debe controlar, lo que cambia la respuesta del sistema a los mismos valores de ganancia. Esto es normal y es la razón por la cual el ajuste siempre debe verificarse con la carga útil de trabajo. Si la oscilación persiste en todos los ajustes de ganancia razonables bajo carga, el problema probablemente sea el emparejamiento de inercia en la selección original del motor y no el ajuste.
¿Qué debo verificar primero si el motor no se habilita en absoluto?
Trabaje hacia atrás a través de la cadena de habilitación: voltaje de suministro presente y dentro del rango, circuito de parada de emergencia cerrado, entradas de desconexión segura de par (Safe Torque Off) satisfechas, señal de habilitación de accionamiento recibida y ningún fallo activo enclavado de un intento anterior. Un accionamiento que no se habilita generalmente está siendo impedido correctamente de habilitarse por algo aguas arriba en lugar de fallar él mismo.
¿Afecta el tipo de encoder al proceso de puesta en marcha?
Sí. La retroalimentación incremental normalmente requiere una rutina de referenciado para establecer una referencia de posición después de cada ciclo de encendido, mientras que la retroalimentación absoluta retiene la posición a través de la pérdida de energía y omite ese paso, aunque requiere una configuración correcta del desplazamiento de conmutación durante la configuración inicial. Las compensaciones entre ambos se tratan con más detalle en esta guía sobre la selección de encoders para motores de tracción AGV.
Conclusión
La puesta en marcha de servomotores para AGV sale mal de formas predecibles, y casi todas son evitables trabajando a través de las etapas en orden en lugar de saltar al ajuste cuando algo funciona mal. Verifique el cableado y la terminación antes de dar alimentación, cargue parámetros que coincidan con el hardware real, confirme la retroalimentación antes de confiar en ella y ajuste bajo la carga que el vehículo realmente transportará. Cuando un sistema se resiste por completo al ajuste, reconózcalo como un problema de selección o mecánico en lugar de seguir ajustando las ganancias. Una puesta en marcha realizada cuidadosamente una vez produce un conjunto de parámetros que pueden reutilizarse en una flota de producción; una puesta en marcha realizada apresuradamente produce problemas que surgen más tarde en el campo, donde son mucho más costosos de diagnosticar.
Compartir:
Unidades de tracción de bajo perfil para AGV/AMR destinados a robots de elevación de estanterías y transporte por debajo
Guía de selección de ruedas motrices AGV para robots autónomos empujadores de alimento